Icono Matemáticas de Selectividad

Buscar GitHub

📋 Reserva 4 de 2022

Ejercicio 1

Sea 𝑓 la función continua definida por 𝑓(𝑥)=⎧{ {⎨{ {⎩𝑒𝜆𝑥−𝑒𝑥−𝑥𝑥2,si 𝑥≠0,𝜇,si 𝑥=0.

  1. Calcula 𝜆 y 𝜇.
  2. Para 𝜆 =2, calcula la ecuación de la recta tangente a la gráfica de 𝑓 en el punto de abscisa 𝑥 =1.

Resolución
  1. En primer lugar, observamos que 𝑓 es continua si 𝑥 ≠0 para cualquier valor de 𝜆 y 𝜇. Pasamos a estudiar su continuidad en 𝑥 =0. lím𝑥→0⁡𝑓(𝑥)=lím𝑥→0⁡𝑒𝜆𝑥−𝑒𝑥−𝑥𝑥2=00→lím𝑥→0⁡𝑒𝜆𝑥−𝑒𝑥−𝑥𝑥2L’H=lím𝑥→0⁡𝜆𝑒𝜆𝑥−𝑒𝑥−12𝑥=𝜆−20,𝑓(0)=𝜇. Si 𝜆 ≠2 este límite será infinito y la función no será continua en 𝑥 =0, así que necesariamente 𝜆 =2. Continuamos resolviendo el límite para 𝜆 =2. lím𝑥→0⁡2𝑒2𝑥−𝑒𝑥−12𝑥L’H=lím𝑥→0⁡4𝑒2𝑥−𝑒𝑥2=32. Como 𝑓 es continua en 𝑥 =0, lím𝑥→0⁡𝑓(𝑥)=𝑓(0)⇔𝜇=32.
  2. La ecuación de la recta tangente a la gráfica de 𝑓 en 𝑥 =1 viene dada por 𝑦−𝑓(1)=𝑓′(1)(𝑥−1). Para 𝑥 ≠0, 𝑓′(𝑥)=(2𝑒2𝑥−𝑒𝑥−1)𝑥2−(𝑒2𝑥−𝑒𝑥−1)2𝑥𝑥4⇒𝑓′(1)=𝑒+1. Por tanto, la ecuación de la recta tangente en 𝑥 =1 es 𝑦−(𝑒2−𝑒−1)=(𝑒+1)(𝑥−1)⇔𝑦=(𝑒+1)𝑥+𝑒2−2𝑒−2.

Ejercicio 2

Considera la función 𝑓 definida por 𝑓(𝑥)=𝑥4−3𝑥2+2(𝑥+2)3, para 𝑥 ≠ −2.

  1. Estudia y halla las asíntotas de la gráfica de 𝑓.
  2. Calcula la ecuación de la recta normal a la gráfica de 𝑓 en el punto de abscisa 𝑥 =0.

Resolución
    • El denominador se anula en 𝑥 = −2 y observamos que lím𝑥→−2−⁡𝑥4−3𝑥2+2(𝑥+2)3=20−=−∞,lím𝑥→−2+⁡𝑥4−3𝑥2+2(𝑥+2)3=20+=+∞. Por tanto, la recta 𝑥 = −2 es una asíntota vertical.
    • Veamos si tiene una asíntota horizontal. lím𝑥→+∞⁡𝑥4−3𝑥2+2(𝑥+2)3=+∞. Así que 𝑓 no tiene una asíntota horizontal.
    • Veamos si en su lugar tiene una asíntota oblicua. lím𝑥→+∞⁡𝑓(𝑥)𝑥=lím𝑥→+∞⁡𝑥4−3𝑥2+2𝑥(𝑥+2)3=lím𝑥→+∞⁡𝑥4−3𝑥2+2𝑥4+6𝑥3+12𝑥2+8𝑥=1. Así que 𝑓 tiene una asíntota oblicua con pendiente 𝑚 =1. Calculamos su ordenada en el origen. lím𝑥→+∞⁡(𝑓(𝑥)−𝑥)=lím𝑥→+∞⁡(𝑥4−3𝑥2+2(𝑥+2)3−𝑥)=lím𝑥→+∞⁡−6𝑥3−15𝑥2−8𝑥+2𝑥3+6𝑥2+12𝑥+8=−6. Por tanto, la recta 𝑦 =𝑥 −6 es una asíntota oblicua.
  1. En primer lugar, calculamos la derivada de la función 𝑓. 𝑓′(𝑥)=(4𝑥3−6𝑥)(𝑥+2)3−3(𝑥+2)2(𝑥4−3𝑥2+2)(𝑥+2)6. La pendiente 𝑚𝑡 de la recta tangente a la gráfica de 𝑓 en el punto de abscisa 𝑥 =0 viene dada por 𝑚𝑡=𝑓′(0)=−2464=−38. Como la recta normal es perpendicular a la recta tangente, su pendiente 𝑚𝑛 ha de verificar 𝑚𝑡⋅𝑚𝑛=−1⇔𝑚𝑛=−1𝑚𝑡𝑚𝑡=−3/8←←←←←←←←←←←←←→𝑚𝑛=83. Por tanto, la recta normal a la gráfica de 𝑓 en 𝑥 =0 se puede hallar usando la ecuación punto-pendiente como 𝑦−𝑓(0)=𝑚𝑛(𝑥−0)⇔𝑦−14=83𝑥⇔𝑦=83𝑥+14.

Ejercicio 3

Calcula ∫2𝑥3+2𝑥2−2𝑥+7𝑥2+𝑥−2𝑑𝑥.

Resolución

Para resolver esta integral, hacemos la división de polinomios del integrando. 2𝑥3+2𝑥2−2𝑥+7𝑥2+𝑥−2=2𝑥+2𝑥+7𝑥2+𝑥−2. Así que ∫2𝑥3+2𝑥2−2𝑥+7𝑥2+𝑥−2𝑑𝑥=∫2𝑥𝑑𝑥+∫2𝑥+7𝑥2+𝑥−2𝑑𝑥=𝑥2+∫2𝑥+7𝑥2+𝑥−2𝑑𝑥.

Expresamos la función como suma de fracciones simples. 𝑥2+𝑥−2=0⇔{𝑥=−2,𝑥=1. Las raíces del denominador son -2 y 1, así que la función se puede escribir como 2𝑥+7𝑥2+𝑥−2=𝐴𝑥−1+𝐵𝑥+2=𝐴(𝑥+2)+𝐵(𝑥−1)(𝑥−1)(𝑥+2)=(𝐴+𝐵)𝑥+2𝐴−𝐵𝑥2+𝑥−2. Igualando ambas expresiones, obtenemos que {𝐴+𝐵=2,2𝐴−𝐵=7. Resolvemos el sistema por reducción. Si sumamos las dos ecuaciones, obtenemos que 3𝐴=9⇔𝐴=3. Sustituyendo en la primera ecuación, obtenemos que 𝐴+𝐵=2𝐴=3←←←←←←←→3+𝐵=2⇔𝐵=−1. Por tanto, 2𝑥+7𝑥2+𝑥−2=3𝑥−1−1𝑥+2.

Resolvemos la integral. 𝑥2+∫2𝑥+7𝑥2+𝑥−2𝑑𝑥=𝑥2+3∫1𝑥−1𝑑𝑥−∫1𝑥+2𝑑𝑥=𝑥2+3ln⁡|𝑥−1|−ln⁡|𝑥+2|+𝐶.

Ejercicio 4

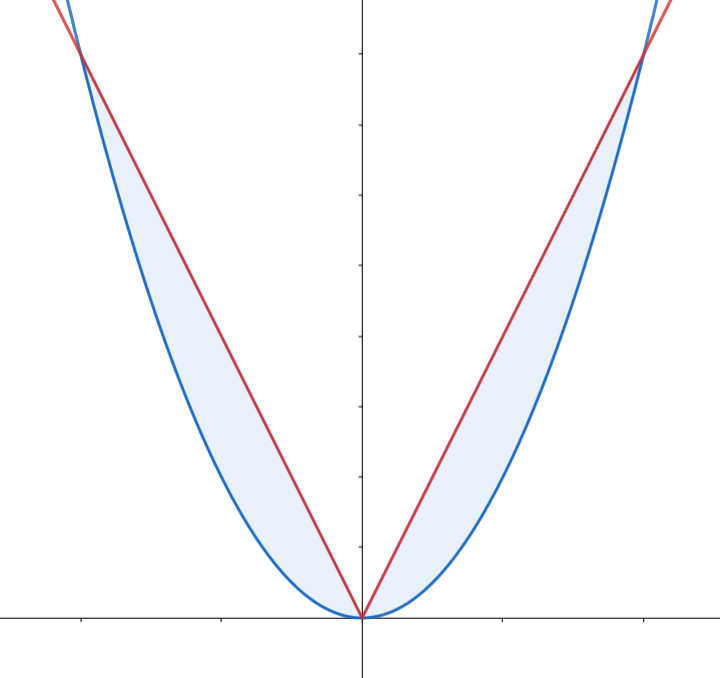
Considera las funciones 𝑓,𝑔 :ℝ →ℝ definidas por 𝑓(𝑥) =𝑥2 y 𝑔(𝑥) =𝑎|𝑥|, con 𝑎 >0. Determina el valor de 𝑎 para que el área total de los recintos limitados por las gráficas de ambas funciones sea de 9 unidades cuadradas.

Resolución

En primer lugar, hallamos los puntos de corte de 𝑓 y 𝑔. 𝑓(𝑥)=𝑔(𝑥)⇔𝑥2=𝑎|𝑥|⇔⎧{ { {⎨{ { {⎩𝑥2=𝑎𝑥⇔𝑥(𝑥−𝑎)=0⇔{𝑥=0,𝑥=𝑎,,𝑥2=−𝑎𝑥⇔𝑥(𝑥+𝑎)=0⇔{𝑥=0,𝑥=−𝑎. Así que los puntos de corte son ( −𝑎,𝑎2), (0,0) y (𝑎,𝑎2).

Podemos representar los recintos delimitados por las gráficas de ambas funciones. Figura

Como los dos recintos tienen la misma superficie, el área viene dada por 2∫𝑎0(𝑔(𝑥)−𝑓(𝑥))𝑑𝑥=2∫𝑎0(𝑎𝑥−𝑥2)𝑑𝑥=2[𝑎2𝑥2−13𝑥3]𝑎0=2(𝑎32−𝑎33)=𝑎33. Para que el área total de los recintos sea de 9 𝑢2, ha de verificarse que 𝑎33=9⇔𝑎3=27⇔𝑎=3.

Ejercicio 5

Considera el sistema de ecuaciones lineales: ⎛⎜ ⎜ ⎜⎝𝛼11𝛼−11𝛼0𝛼⎞⎟ ⎟ ⎟⎠⎛⎜ ⎜ ⎜⎝𝑥𝑦𝑧⎞⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜⎝000⎞⎟ ⎟ ⎟⎠.

  1. Discute el sistema según los valores de 𝛼.
  2. Para 𝛼 =1 resuelve el sistema y da una solución del mismo diferente de la solución trivial, si es posible.

Resolución
  1. Como se trata de un sistema homogéneo, sabemos que es compatible para cualquier valor de 𝛼. La matriz de coeficientes del sistema es 𝐴=⎛⎜ ⎜ ⎜⎝𝛼11𝛼−11𝛼0𝛼⎞⎟ ⎟ ⎟⎠. Observamos que ∣11−11∣=2≠0⇒rang⁡(𝐴)≥2. Para determinar el rango de 𝐴 según el valor de 𝛼, estudiamos su determinante. |𝐴|=∣𝛼11𝛼−11𝛼0𝛼∣=−𝛼2+𝛼+𝛼−𝛼2=−2𝛼2+2𝛼. Observamos que |𝐴|=0⇔−2𝛼2+2𝛼⇔−2𝛼(𝛼−1)=0⇔{𝛼=0,𝛼=1. Es decir, rang⁡(𝐴) =3 si y solo si 𝛼 ≠0 y 𝛼 ≠1. En otro caso, rang⁡(𝐴) =2.
    • Si 𝛼 ≠0 y 𝛼 ≠1, el rango de la matriz de coeficientes es máximo. Por tanto, el sistema es compatible determinado.
    • Si 𝛼 =0 o 𝛼 =1, rang⁡(𝐴) =2 <3. Por tanto, el sistema es compatible indeterminado.
  2. Si 𝛼 =1, el sistema es compatible indeterminado por el apartado anterior. Podemos reducir el sistema a {𝑥+𝑦+𝑧=0,𝑥−𝑦+𝑧=0. Resolvemos el sistema por reducción. Si restamos las dos ecuaciones, obtenemos que 2𝑦=0⇔𝑦=0. Si tomamos 𝑧 =𝜆, entonces 𝑥+𝑦+𝑧=0⇔𝑥=−𝑧−𝑦𝑦=0←←←←←←←→𝑧=𝜆𝑥=−𝜆. Por tanto, las soluciones del sistema son de la forma ⎧{ {⎨{ {⎩𝑥=−𝜆,𝑦=0,𝑧=𝜆. Para 𝜆 =1, una solución no trivial es ⎧{ {⎨{ {⎩𝑥=−1,𝑦=0,𝑧=1.

Ejercicio 6

Considera el sistema: ⎧{ {⎨{ {⎩𝑥−𝑚𝑦−2𝑧=𝑚,𝑥+𝑦+𝑧=2𝑚,𝑥+2𝑦+𝑚𝑧=3𝑚.

  1. Discute el sistema según los valores de 𝑚.
  2. Para 𝑚 =1 resuelve el sistema, si es posible.

Resolución
  1. La matriz de coeficientes del sistema es 𝐴=⎛⎜ ⎜ ⎜⎝1−𝑚−211112𝑚⎞⎟ ⎟ ⎟⎠. Observamos que ∣1112∣=1≠0⇒rang⁡(𝐴)≥2. Para determinar el rango de 𝐴 según el valor de 𝑚, estudiamos su determinante. |𝐴|=∣1−𝑚−211112𝑚∣=𝑚−𝑚−4+2−2+𝑚2=𝑚2−4. Podemos ver que |𝐴|=0⇔𝑚2−4=0⇔𝑚=±2. Es decir, rang⁡(𝐴) =3 si y solo si 𝑚 ≠ −2 y 𝑚 ≠2. En otro caso, rang⁡(𝐴) =2.
    • Si 𝑚 ≠ −2 y 𝑚 ≠2, el rango de la matriz de coeficientes es máximo. Por tanto, el sistema es compatible determinado.
    • Si 𝑚 = −2, la matriz de coeficientes ampliada es 𝐴∗=⎛⎜ ⎜ ⎜ ⎜⎝12−2−2111−412−2−6⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣12−211−412−6∣=4≠0⇒rang⁡(𝐴∗)=3. Como rang⁡(𝐴) ≠rang⁡(𝐴∗), el sistema es incompatible.
    • Si 𝑚 =2, la matriz de coeficientes ampliada es 𝐴∗=⎛⎜ ⎜ ⎜ ⎜⎝1−2−2211141226⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣1−22114126∣=4≠0⇒rang⁡(𝐴∗)=3. Como rang⁡(𝐴) ≠rang⁡(𝐴∗), el sistema es incompatible.
  2. Si 𝑚 =1, el sistema es compatible determinado por el apartado anterior. Resolvemos el sistema mediante el método de Gauss. ⎛⎜ ⎜ ⎜ ⎜⎝1−1−2111121213⎞⎟ ⎟ ⎟ ⎟⎠𝐹1−𝐹2←←←←←←←←←←→𝐹3−𝐹2⎛⎜ ⎜ ⎜ ⎜⎝0−2−3−111120101⎞⎟ ⎟ ⎟ ⎟⎠. El sistema resultante es ⎧{ {⎨{ {⎩−2𝑦−3𝑧=−1,𝑥+𝑦+𝑧=2,𝑦=1. Por tanto, −2𝑦−3𝑧=−1⇔𝑧=1−2𝑦3𝑦=−1←←←←←←←←←→𝑧=−13,𝑥+𝑦+𝑧=2⇔𝑥=2−𝑦−𝑧𝑦=1←←←←←←←←←←←→𝑧=−1/3𝑥=43.

Ejercicio 7

Sea el plano 𝜋 ≡2𝑥 +𝑦 −2𝑧 −2 =0.

  1. Halla las ecuaciones de los planos paralelos a 𝜋 que distan 2 unidades de dicho plano.
  2. Calcula el volumen del tetraedro cuyos vértices son el origen de coordenadas y los puntos de corte del plano 𝜋 con los ejes coordenados.

Resolución
  1. Llamamos 𝜏 al plano que nos piden. Como 𝜏 es un plano paralelo a 𝜋, tiene el mismo vector normal. Luego su ecuación será de la forma 𝜏≡2𝑥+𝑦−2𝑧+𝑑=0. El punto 𝑃(0,2,0) pertenece al plano 𝜋, así que la distancia entre 𝜋 y 𝜏 viene dada por dist⁡(𝜋,𝜏)=dist⁡(𝑃,𝜏)=|2+𝑑||⃗𝑛|=|2+𝑑|3. Como queremos que la distancia sea de dos unidades, dist⁡(𝜋,𝜏)=2⇔|2+𝑑|3=2⇔|2+𝑑|=6⇔{2+𝑑=6⇔𝑑=4,2+𝑑=−6⇔𝑑=−8. Por tanto, las ecuaciones de los planos son 𝜏1≡2𝑥+𝑦−2𝑧+4=0y𝜏2≡2𝑥+𝑦−2𝑧−8=0.
  2. Calculamos los puntos de corte del plano 𝜋 con los ejes coordenados.
    • Si 𝑦 =𝑧 =0, obtenemos el punto 𝐴(1,0,0).
    • Si 𝑥 =𝑧 =0, obtenemos el punto 𝐵(0,2,0).
    • Si 𝑥 =𝑦 =0, obtenemos el punto 𝐶(0,0, −1).
El volumen del tetraedro delimitado por el origen de coordenadas y los puntos de corte es una sexta parte del paralelepípedo delimitado por los vectores ⃗𝑂𝐴 =(1,0,0), ⃗𝑂𝐵 =(0,2,0) y ⃗𝑂𝐶 =(0,0, −1). Este viene dado por el valor absoluto del producto mixto de los tres vectores. [⃗𝑂𝐴,⃗𝑂𝐵,⃗𝑂𝐶]=∣10002000−1∣=−2⇒𝑉=2𝑢3. Por tanto, el volumen del tetraedro es 16 ⋅2 =13 𝑢3.

Ejercicio 8

Considera las rectas 𝑟≡𝑥=1−𝑦=𝑧y𝑠≡{𝑥+𝑦−3𝑧=4,3𝑥−𝑦+𝑧=−2.

  1. Estudia la posición relativa de 𝑟 y 𝑠.
  2. Calcula la ecuación del plano que contiene a 𝑠 y es paralelo a 𝑟.

Resolución
  1. En primer lugar, hallamos el vector director de la recta 𝑠. ⃗𝑑𝑠=(1,1,−3)×(3,−1,1)=∣⃗𝑥⃗𝑦⃗𝑧11−33−11∣=(−2,−10,−4). El vector director de la recta 𝑟 es ⃗𝑑𝑟 =(1, −1,1). Observamos que los vectores directores no pueden ser proporcionales, porque −21≠−10−1≠−41. Así que las dos rectas no son paralelas ni coincidentes. Tomamos un punto 𝑅(0,1,0) de 𝑟 y un punto 𝑆(0,1, −1) de 𝑠. Podemos comprobar si las dos rectas están contenidas en un mismo plano estudiando si ⃗𝑑𝑟, ⃗𝑑𝑠 y ⃗𝑅𝑆 =(0,0, −1) son linealmente dependientes. ∣1−11−2−10−400−1∣=12≠0. Como los tres vectores son linealmente independientes, 𝑟 y 𝑠 no están contenidas en un mismo plano. Por tanto, las rectas 𝑟 y 𝑠 se cruzan.
  2. Llamamos 𝜋 al plano que nos piden. Como 𝜋 contiene a 𝑠 y es paralelo a 𝑟, ⃗𝑑𝑟 y ⃗𝑑𝑠 son dos vectores directores del plano. Además, el punto 𝑆 pertenece al plano por ser un punto de 𝑠. Por tanto, las ecuaciones paramétricas del plano 𝜋 son ⎧{ {⎨{ {⎩𝑥=𝜆−2𝜇,𝑦=1−𝜆−10𝜇,𝑧=−1+𝜆−4𝜇.