Icono Matemáticas de Selectividad

Buscar GitHub

📋 Reserva 4 de 2024

Ejercicio 1

Sea la función 𝑓 :ℝ →ℝ definida por 𝑓(𝑥) =(𝑥2 +1)𝑒𝑥.

  1. Calcula los intervalos de crecimiento y de decrecimiento de 𝑓.
  2. Determina los intervalos de concavidad y de convexidad de 𝑓 y los puntos de inflexión de su gráfica (abscisas donde se obtienen y valores que alcanzan).

Resolución
  1. En primer lugar, hallamos la derivada de la función 𝑓. 𝑓′(𝑥)=2𝑥𝑒𝑥+(𝑥2+1)𝑒𝑥=(𝑥2+2𝑥+1)𝑒𝑥=(𝑥+1)2𝑒𝑥. Para hallar los puntos críticos, igualamos la derivada de 𝑓 a cero. 𝑓′(𝑥)=0⇔(𝑥+1)2𝑒𝑥=0⇔(𝑥+1)2=0⇔𝑥+1=0⇔𝑥=−1. Observamos que 𝑓′(𝑥) >0 para valor de 𝑥, así que 𝑓 es creciente en ℝ.
  2. En primer lugar, hallamos la segunda derivada de la función 𝑓. 𝑓″(𝑥)=2(𝑥+1)𝑒𝑥+(𝑥+1)2𝑒𝑥=(2𝑥+2)𝑒𝑥+(𝑥2+2𝑥+1)𝑒𝑥=(𝑥2+4𝑥+3)𝑒𝑥. Para hallar los candidatos a puntos de inflexión, igualamos la segunda derivada de 𝑓 a cero. 𝑓″(𝑥)=0⇔(𝑥2+4𝑥+3)𝑒𝑥=0⇔𝑥2+4𝑥+3=0⇔{𝑥=−3,𝑥=−1. Estudiamos el signo de la segunda derivada.
    ( −∞, −3) ( −3, −1) ( −1, +∞)
    signo de 𝑓″ + − +
    curvatura de 𝑓 ⌣ ⌢ ⌣
    Por tanto, 𝑓 es convexa en ( −∞, −3) ∪( −1, +∞) y cóncava en ( −3, −1). Además, ( −3,10𝑒−3) y ( −1,2𝑒−1) son los puntos de inflexión.

Ejercicio 2

Sea la función derivable 𝑓 :ℝ →ℝ definida por 𝑓(𝑥)={𝑎𝑒−𝑥+𝑏ln⁡(1−𝑥),si 𝑥<0,𝑥+ln⁡(1+𝑥),si 𝑥≥0.

  1. Determina 𝑎 y 𝑏.
  2. Halla la ecuación de la recta tangente y de la recta normal a la gráfica de 𝑓 en el punto de abscisa 𝑥 =0.

Resolución
  1. En primer lugar, observamos que 𝑓 es continua y derivable en cada una de sus ramas para cualquier valor de 𝑎 y 𝑏, con 𝑓′(𝑥)=⎧{ { {⎨{ { {⎩−𝑎𝑒−𝑥−𝑏1−𝑥,si 𝑥<0,1+11+𝑥,si 𝑥≥0. Pasamos a estudiar su continuidad y derivabilidad en el punto de ruptura 𝑥 =0.
    • Estudiamos la continuidad. lím𝑥→0−⁡𝑓(𝑥)=lím𝑥→0−⁡(𝑎𝑒−𝑥+𝑏ln⁡(1−𝑥))=𝑎,lím𝑥→0+⁡𝑓(𝑥)=lím𝑥→0+⁡(𝑥+ln⁡(1+𝑥))=0,𝑓(0)=0. Como 𝑓 es continua en 𝑥 =0, lím𝑥→0−⁡𝑓(𝑥)=lím𝑥→0+⁡𝑓(𝑥)=𝑓(0)⇔𝑎=0.
    • Estudiamos la derivabilidad. 𝑓′−(0)=lím𝑥→0−⁡𝑓′(𝑥)=lím𝑥→0−−𝑏1−𝑥=−𝑏,𝑓′+(0)=lím𝑥→0+⁡𝑓′(𝑥)=lím𝑥→0+⁡1+11+𝑥=2. Como 𝑓 es derivable en 𝑥 =0, 𝑓′−(0)=𝑓′+(0)⇔−𝑏=2⇔𝑏=−2.
    Así que 𝑎 =0 y 𝑏 = −2.
    • La ecuación de la recta tangente a la gráfica de 𝑓 en 𝑥 =0 es: 𝑦−𝑓(0)=𝑓′(0)(𝑥−0)⇔𝑦=2𝑥.
    • La recta normal a la gráfica de 𝑓 en 𝑥 =0 tiene como pendiente −1𝑓′(0). Por tanto, su ecuación es: 𝑦−𝑓(0)=−1𝑓′(0)(𝑥−0)⇔𝑦=−12𝑥.

Ejercicio 3

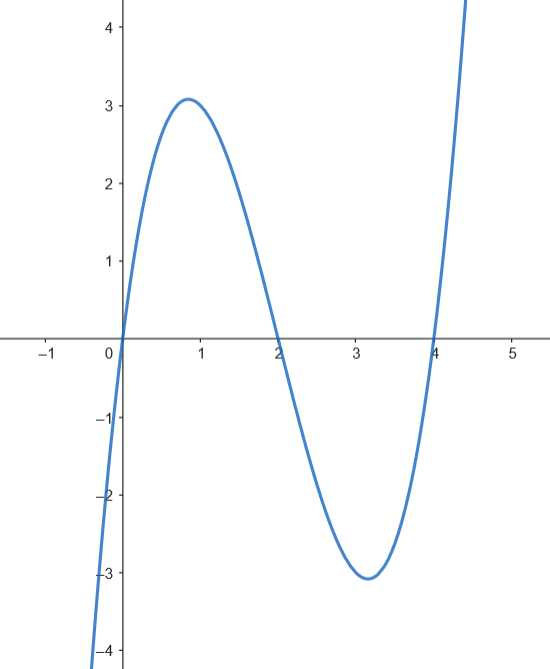
Considera la función 𝑓 :ℝ →ℝ definida por 𝑓(𝑥) =𝑥3 −6𝑥2 +8𝑥.

  1. Calcula los puntos de corte de la gráfica de 𝑓 con los ejes de coordenadas y esboza dicha gráfica.
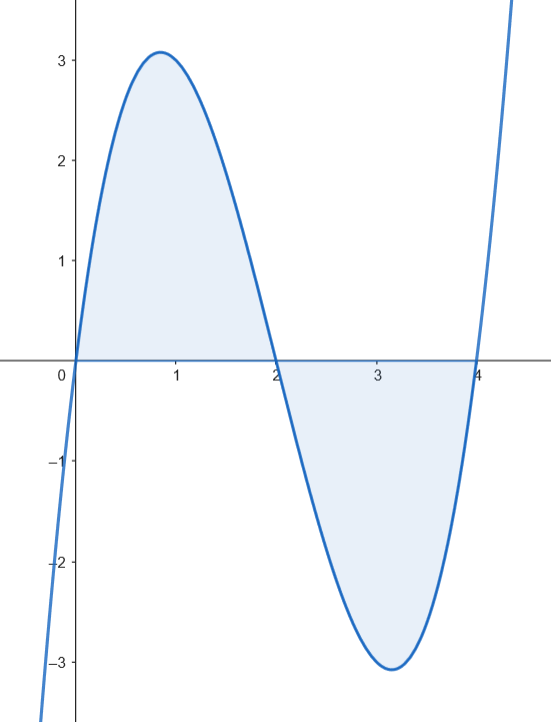
  2. Calcula la suma de las áreas de los recintos acotados y limitados por la gráfica de 𝑓 y el eje de abscisas.

Resolución
    • Hallamos los puntos de corte de la gráfica de 𝑓 con el eje 𝑋. 𝑓(𝑥)=0⇔𝑥3−6𝑥2+8𝑥=0⇔𝑥(𝑥2−6𝑥+8)=0⇔⎧{ {⎨{ {⎩𝑥=0,𝑥=2,𝑥=4. Por tanto, (0,0), (2,0) y (4,0) son los puntos de corte con el eje de abscisas. Además, (0,0) es también el punto de corte con el eje 𝑌.
    • Para representar correctamente la gráfica de función, estudiamos su monotonía. Hallamos en primer lugar la derivada de la función 𝑓. 𝑓′(𝑥)=3𝑥2−12𝑥+8. Para hallar los puntos críticos, igualamos la derivada de 𝑓 a cero. 𝑓′(𝑥)=0⇔3𝑥2−12𝑥+8=0⇔𝑥=2±2√33. Estudiamos el signo de la derivada.
      (−∞,2−2√33) (2−2√33,2+2√33) (2+2√33,+∞)
      signo de 𝑓′ + − +
      monotonía de 𝑓 → → →
      Por tanto, 𝑓 es creciente en (−∞,2−2√33) ∪(2+2√33,+∞) y decreciente en (2−2√33,2+2√33). Además, el punto (2−2√33,16√39) es un máximo relativo y el punto (2+2√33,−16√39) es un mínimo relativo.
    Representamos gráficamente la función usando esta información. Figura
  1. Podemos representar los recintos limitados por la gráfica de 𝑓 y el eje de abscisas. Figura Calculamos el área de los recintos. ∫20𝑓(𝑥)𝑑𝑥−∫42𝑓(𝑥)𝑑𝑥=∫20(𝑥3−6𝑥2+8𝑥)𝑑𝑥−∫42(𝑥3−6𝑥2+8𝑥)𝑑𝑥==[14𝑥4−2𝑥3+4𝑥2]20−[14𝑥4−2𝑥3+4𝑥2]42=4−16+16−(64−128+64−(4−16+16))=8𝑢2.

Ejercicio 4

Calcula ∫𝑒3𝑥−1𝑒𝑥−3𝑑𝑥. (Sugerencia: efectúa el cambio de variable 𝑡 =𝑒𝑥).

Resolución

Para resolver la integral, usamos el cambio de variable: 𝑡=𝑒𝑥⇒𝑥=ln⁡(𝑡),𝑑𝑥=1𝑡𝑑𝑡. De esta forma, ∫𝑒3𝑥−1𝑒𝑥−3𝑑𝑥=∫𝑡3−1𝑡−3⋅1𝑡𝑑𝑡=∫𝑡3−1𝑡2−3𝑡𝑑𝑡.

Hacemos la división de polinomios del integrando. 𝑡3−1𝑡2−3𝑡=𝑡+3+9𝑡−1𝑡2−3𝑡. Así que: ∫𝑡3−1𝑡2−3𝑡𝑑𝑡=∫(𝑡+3)𝑑𝑡+∫9𝑡−1𝑡2−3𝑡𝑑𝑡=12𝑡2+3𝑡+∫9𝑡−1𝑡2−3𝑡𝑑𝑡.

Expresamos el integrando como suma de fracciones simples. Las raíces del denominador son 0 y 3, así que el integrando se puede escribir como: 9𝑡−1𝑡2−3𝑡=𝐴𝑡+𝐵𝑡−3=𝐴𝑡−3𝐴+𝐵𝑡𝑡2−3𝑡=(𝐴+𝐵)𝑡−3𝐴𝑡2−3𝑡. Igualando ambas expresiones, obtenemos que: {𝐴+𝐵=9,−3𝐴=−1⇔𝐴=13. Despejando y sustituyendo en la primera ecuación, obtenemos que: 𝐴+𝐵=9⇔𝐵=9−𝐴𝐴=1/3←←←←←←←←←←→𝐵=263. Por tanto, 9𝑡−1𝑡2−3𝑡=13𝑡+263(𝑡−3).

Resolvemos la integral. 12𝑡2+3𝑡+∫9𝑡−1𝑡2−3𝑡𝑑𝑡=12𝑡2+3𝑡+13∫1𝑡𝑑𝑡+263∫1𝑡−3𝑑𝑡==12𝑡2+3𝑡+13ln⁡|𝑡|+263ln⁡|𝑡−3|+𝐶=12𝑒2𝑥+3𝑒𝑥+13𝑥+263ln⁡|𝑒𝑥−3|+𝐶.

Ejercicio 5

Considera las matrices 𝐴=⎛⎜ ⎜ ⎜⎝1−10720001⎞⎟ ⎟ ⎟⎠y𝐵=⎛⎜ ⎜ ⎜ ⎜⎝2010101900⎞⎟ ⎟ ⎟ ⎟⎠.

  1. Calcula los determinantes de las matrices ((𝐴𝐵)5)−1 y 27𝐴𝐵6.
  2. Halla la matriz 𝑋, si es posible, que verifica que 𝐴𝑋𝐵 =9𝐼, donde 𝐼 es la matriz identidad de orden 3.

Resolución
  1. En primer lugar, hallamos los determinantes de las matrices 𝐴 y 𝐵. |𝐴|=∣1−10720001∣=9,|𝐵|=∣ ∣ ∣ ∣2010101900∣ ∣ ∣ ∣=−19.
    • Calculamos el determinante de ((𝐴𝐵)5)−1. |((𝐴𝐵)5)−1|=(|𝐴|⋅|𝐵|)−5=(9⋅(−19))−5=−1.
    • Calculamos el determinante de 27𝐴𝐵6. Como 𝐴 y 𝐵 son de orden 3, |27𝐴𝐵6|=273⋅|𝐴|⋅|𝐵|6=273⋅9⋅(−19)6=13.
  2. Por el apartado anterior, 𝐴 y 𝐵 son invertibles. Despejamos la ecuación matricial. 𝐴𝑋𝐵=9𝐼⇔𝑋=9𝐴−1𝐵−1=9(𝐵𝐴)−1. En primer lugar, calculamos 𝐵𝐴. 𝐵𝐴=⎛⎜ ⎜ ⎜ ⎜⎝2010101900⎞⎟ ⎟ ⎟ ⎟⎠⎛⎜ ⎜ ⎜⎝1−10720001⎞⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜ ⎜⎝2−2172019−190⎞⎟ ⎟ ⎟ ⎟⎠. Además, su determinante es: |𝐵𝐴|=|𝐵|⋅|𝐴|=−19⋅9=−1. Para hallar la inversa de 𝐵𝐴, calculamos primero su matriz adjunta. Adj⁡(𝐵𝐴)=⎛⎜ ⎜ ⎜ ⎜⎝00−1−19−190−2718⎞⎟ ⎟ ⎟ ⎟⎠. De esta forma, podemos calcular su inversa como: (𝐵𝐴)−1=1|𝐵𝐴|Adj⁡(𝐵𝐴)𝑡=−⎛⎜ ⎜ ⎜ ⎜⎝0−19−20−197−1018⎞⎟ ⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜ ⎜⎝0192019−710−18⎞⎟ ⎟ ⎟ ⎟⎠. Por tanto, 𝑋=9(𝐵𝐴)−1=9⎛⎜ ⎜ ⎜ ⎜⎝0192019−710−18⎞⎟ ⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜⎝011801−6390−162⎞⎟ ⎟ ⎟⎠.

Ejercicio 6

Considera la matriz 𝐴=⎛⎜ ⎜ ⎜⎝10120𝑎53𝑎−10⎞⎟ ⎟ ⎟⎠.

  1. Calcula el rango de 𝐴 según los valores de 𝑎.
  2. Si 𝐵=⎛⎜ ⎜ ⎜⎝124⎞⎟ ⎟ ⎟⎠,𝑋=⎛⎜ ⎜ ⎜⎝𝑥𝑦𝑧⎞⎟ ⎟ ⎟⎠ y 𝑎 =2 resuelve, si es posible, el sistema 𝐴𝑋 =𝐵.

Resolución
  1. En primer lugar, calculamos el determinante de la matriz 𝐴. |𝐴|=∣10120𝑎53𝑎−10∣=2(3𝑎−1)−𝑎(3𝑎−1)=(2−𝑎)(3𝑎−1). Observamos que: |𝐴|=0⇔(2−𝑎)(3𝑎−1)=0⇔{2−𝑎=0⇔𝑎=2,3𝑎−1=0⇔𝑎=13. Así que rang⁡(𝐴) =3 si 𝑎 ≠13 y 𝑎 ≠2. En caso contrario, rang⁡(𝐴) ≤2. Estudiamos estos casos.
    • Si 𝑎 =13, 𝐴=⎛⎜ ⎜ ⎜ ⎜⎝1012013500⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que: ∣11213∣=−53≠0⇒rang⁡(𝐴)=2.
    • Si 𝑎 =2, 𝐴=⎛⎜ ⎜ ⎜⎝101202550⎞⎟ ⎟ ⎟⎠. Observamos que: ∣1055∣=5≠0⇒rang⁡(𝐴)=2.
    Por tanto,
    • Si 𝑎 ≠13 y 𝑎 ≠2, entonces rang⁡(𝐴) =3.
    • Si 𝑎 =13 o 𝑎 =2, entonces rang⁡(𝐴) =2.
  2. Si 𝑎 =2, por el apartado anterior rang⁡(𝐴) =2. La matriz de coeficientes ampliada es: 𝐴∗=⎛⎜ ⎜ ⎜ ⎜⎝101120225504⎞⎟ ⎟ ⎟ ⎟⎠ Observamos que la segunda fila es el doble de la primera, así que rang⁡(𝐴∗) =2. Como rang⁡(𝐴) =rang⁡(𝐴∗) <3, el sistema es compatible determinado. Podemos reducir el sistema a: {𝑥+𝑧=1,5𝑥+5𝑦=4. Si tomamos 𝑥 =𝜆, entonces: 𝑥+𝑧=1⇔𝑧=1−𝑥𝑥=𝜆←←←←←←←→𝑧=1−𝜆,5𝑥+5𝑦=4⇔5𝑦=4−5𝑥⇔𝑦=4−5𝑥5=45−𝑥𝑥=𝜆←←←←←←←→𝑦=45−𝜆. Por tanto, las soluciones del sistema son de la forma: ⎧{ {⎨{ {⎩𝑥=𝜆,𝑦=45−𝜆,𝑧=1−𝜆.

Ejercicio 7

Considera la recta 𝑟≡𝑥+12=𝑦−22=3−𝑧 y el punto 𝑃(0,2, −4).

  1. Calcula el punto de 𝑟 a menor distancia de 𝑃.
  2. Halla los puntos de 𝑟 cuya distancia a 𝑃 sea igual a √50.

Resolución
  1. Para hallar el punto de 𝑟 a menor distancia de 𝑃, trazamos un plano 𝜋 perpendicular a 𝑟 que pase por 𝑃. Al ser perpendicular a la recta 𝑟, su vector normal es ⃗𝑛𝜋 =⃗𝑑𝑟 =(2,2, −1). Así que la ecuación del plano 𝜋 es: 𝜋≡2𝑥+2(𝑦−2)−(𝑧+4)=0⇔2𝑥+2𝑦−𝑧−8=0. A continuación, calculamos el punto de intersección 𝑄 de la recta y el plano, que será el punto de 𝑟 a menor distancia del punto 𝑃. En primer lugar, hallamos las ecuaciones paramétricas de la recta 𝑟. 𝑟≡⎧{ {⎨{ {⎩𝑥=−1+2𝜆,𝑦=2+2𝜆,𝑧=3−𝜆. Para ello hallar el punto de corte, sustituimos las ecuaciones paramétricas de 𝑟 en la ecuación del plano. 2(−1+2𝜆)+2(2+2𝜆−2)−(3−𝜆)−8=0⇔9𝜆−9=0⇔𝜆=1. Por tanto, el punto de intersección es 𝑄(1,4,2). Así que este es el punto de 𝑟 a menor distancia de 𝑃.
  2. Consideramos un punto genérico 𝑅( −1 +2𝜆,2 +2𝜆,3 −𝜆) de la recta 𝑟. La distancia entre 𝑃 y el punto genérico 𝑅 viene dada por el módulo del vector ⃗𝑃𝑅 =( −1 +2𝜆,2𝜆,7 −𝜆). dist⁡(𝑃,𝑅)=|⃗𝑃𝑅|=√(−1+2𝜆)2+(2𝜆)2+(7−𝜆)2=√9𝜆2−18𝜆+50. Como queremos hallar los puntos de 𝑟 cuya distancia a 𝑃 sea de √50 𝑢, dist⁡(𝑃,𝑅)=√50⇔√9𝜆2−18𝜆+50=√50⇔9𝜆2−18𝜆+50=50⇔9𝜆(𝜆−2)=0⇔{𝜆=0,𝜆=2. Por tanto, los puntos son 𝑅1( −1,2,3) y 𝑅2(3,6,1).

Ejercicio 8

Sea 𝜋1 el plano determinado por los puntos 𝐴(1,0,0), 𝐵(1,1, −3) y 𝐶(0,1,1) y sea 𝜋2 ≡𝑥 −𝑦 +𝑧 −1 =0. Determina la ecuación de la recta paralela a ambos planos que pasa por el origen.

Resolución

En primer lugar, hallamos el vector normal del plano 𝜋1. Como está determinado por los puntos 𝐴, 𝐵 y 𝐶, tiene como vectores directores ⃗𝐴𝐵 =(0,1, −3) y ⃗𝐴𝐶 =( −1,1,1). El vector normal del plano es perpendicular a ambos, así que: ⃗𝑛1=⃗𝐴𝐵×⃗𝐴𝐶=∣⃗𝑥⃗𝑦⃗𝑧01−3−111∣=(4,3,1).

Llamamos 𝑟 a la recta que nos piden. Como 𝑟 es paralela a 𝜋1 y 𝜋2, el vector director de la recta es perpendicular a ⃗𝑛1 =(4,3,1) y ⃗𝑛2 =(1, −1,1). Así que: ⃗𝑑𝑟=⃗𝑛1×⃗𝑛2=∣⃗𝑥⃗𝑦⃗𝑧4311−11∣=(4,−3,−7). Además, el punto (0,0,0) pertenece a la recta. Por tanto, las ecuaciones paramétricas de la recta 𝑟 son: 𝑟≡⎧{ {⎨{ {⎩𝑥=4𝜆,𝑦=−3𝜆,𝑧=−7𝜆.