Icono Matemáticas de Selectividad

Buscar GitHub

📋 Reserva 2 de 2022

Ejercicio 1

Sea 𝑓 la función continua definida por 𝑓(𝑥)=⎧{ { {⎨{ { {⎩𝑥2+2,si 𝑥≤0,√𝑎𝑥+𝑏,si 0<𝑥≤2,−𝑥2√2+3√2,si 2<𝑥.

  1. Calcula 𝑎 y 𝑏.
  2. Para 𝑎 = −1 y 𝑏 =4, estudia si existe la derivada de 𝑓 en 𝑥 =2. En caso afirmativo, calcula la ecuación de la recta tangente a la gráfica de 𝑓 en dicho punto.

Resolución
  1. En primer lugar, observamos que 𝑓 es continua en cada una de sus ramas para cualquier valor de 𝑎 y 𝑏. Pasamos a estudiar su continuidad en 𝑥 =0 y 𝑥 =2.
    • Si 𝑥 =0, lím𝑥→0−⁡𝑓(𝑥)=lím𝑥→0−⁡(𝑥2+2)=2,lím𝑥→0+⁡𝑓(𝑥)=lím𝑥→0+⁡√𝑎𝑥+𝑏=√𝑏,𝑓(0)=2. Como 𝑓 es continua en 𝑥 =0, lím𝑥→0−⁡𝑓(𝑥)=lím𝑥→0+⁡𝑓(𝑥)=𝑓(0)⇔√𝑏=2⇔𝑏=4.
    • Si 𝑥 =2, lím𝑥→2−⁡𝑓(𝑥)=lím𝑥→2−⁡√𝑎𝑥+4=√2𝑎+4,lím𝑥→2+⁡𝑓(𝑥)=lím𝑥→2+⁡(−𝑥2√2+3√2)=2√2=√2,𝑓(2)=√2𝑎+4. Como 𝑓 es continua en 𝑥 =2, lím𝑥→2−⁡𝑓(𝑥)=lím𝑥→2+⁡𝑓(𝑥)=𝑓(2)⇔√2𝑎+4=√2⇔2𝑎+4=2⇔𝑎=−1.
    Así que 𝑎 = −1 y 𝑏 =4.
  2. La función 𝑓 es derivable en cada una de sus ramas y su derivada es 𝑓′(𝑥)=⎧{ { { {⎨{ { { {⎩2𝑥,si 𝑥<0,−12√−𝑥+4,si 0<𝑥<2,−12√2,si 𝑥>2. Veamos si 𝑓 es derivable en 𝑥 =2 comprobando si sus derivadas laterales coinciden. 𝑓′−(2)=lím𝑥→2−⁡𝑓′(𝑥)=lím𝑥→2−−12√−𝑥+4=−12√2,𝑓′+(2)=lím𝑥→2+⁡𝑓′(𝑥)=lím𝑥→2+−12√2=−12√2. Por tanto, 𝑓 es derivable en 𝑥 =2 con 𝑓′(2) = −12√2. Así que la ecuación de la recta tangente a la gráfica de 𝑓 en 𝑥 =2 es 𝑦−𝑓(2)=𝑓′(2)(𝑥−2)→𝑦−√2=−12√2(𝑥−2)⇔𝑦=−𝑥2√2+2√2.

Ejercicio 2

Considera la función 𝑓 :ℝ →ℝ definida por 𝑓(𝑥) =ln⁡(𝑥2 +1).

  1. Determina los intervalos de crecimiento y de decrecimiento de 𝑓.
  2. Determina los intervalos de convexidad y de concavidad de 𝑓 y los puntos de inflexión de su gráfica.

Resolución
  1. En primer lugar, calculamos la derivada de 𝑓. 𝑓′(𝑥)=2𝑥𝑥2+1. Para hallar los puntos críticos, igualamos la derivada de 𝑓 a cero. 𝑓′(𝑥)=0⇔2𝑥𝑥2+1=0⇔2𝑥=0⇔𝑥=0. Estudiamos el signo de la derivada.
    ( −∞,0) (0, +∞)
    signo de 𝑓′ − +
    monotonía de 𝑓 → →
    Por tanto, 𝑓 es creciente en (0, +∞) y es decreciente en ( −∞,0).
  2. En primer lugar, calculamos la segunda derivada de 𝑓. 𝑓″(𝑥)=2(𝑥2+1)−2𝑥⋅2𝑥(𝑥2+1)2=−2𝑥2+2(𝑥2+1)2. Para hallar los candidatos a puntos de inflexión, igualamos la segunda derivada a cero. 𝑓″(𝑥)=0⇔−2𝑥2+2(𝑥2+1)2=0⇔−2𝑥2+2=0⇔𝑥2=1⇔𝑥=±1. Estudiemos el signo de la segunda derivada.
    ( −∞, −1) ( −1,1) (1, +∞)
    signo de 𝑓″ − + −
    curvatura de 𝑓 ⌢ ⌣ ⌢
    Por tanto, 𝑓 es convexa en ( −1,1) y es cóncava en ( −∞, −1) ∪(1, +∞). Además, tiene puntos de inflexión en 𝑥 = −1 y 𝑥 =1, es decir, los puntos ( −1,ln⁡(2)) y (1,ln⁡(2)).

Ejercicio 3

Considera la función 𝐹 :[0,2𝜋] →ℝ definida por 𝐹(𝑥)=∫𝑥02𝑡cos⁡(𝑡)𝑑𝑡.

  1. Determina los intervalos de crecimiento y decrecimiento de 𝐹.
  2. Halla la ecuación de la recta tangente a la gráfica de 𝐹 en el punto de abscisa 𝑥 =𝜋.

Resolución

La función 𝑓(𝑥) =2𝑥cos⁡(𝑥) es continua. Por el teorema fundamental del cálculo, la función 𝐹(𝑥)=∫𝑥0𝑓(𝑡)𝑑𝑡=∫𝑥02𝑡cos⁡(𝑡)𝑑𝑡 es derivable, con 𝐹′(𝑥) =𝑓(𝑥).

  1. Para hallar los puntos críticos, igualamos la derivada de 𝐹 a cero. 𝐹′(𝑥)=0⇔𝑓(𝑥)=0⇔2𝑥cos⁡(𝑥)=0⇔⎧{ {⎨{ {⎩𝑥=0,cos⁡(𝑥)=0⇔{𝑥=𝜋2,𝑥=3𝜋2. Así que los puntos críticos son 𝑥 =0, 𝑥 =𝜋2 y 𝑥 =3𝜋2. Estudiamos el signo de la derivada para determinar si 𝐹 es creciente o decreciente.
    (0,𝜋2) (𝜋2,3𝜋2) (3𝜋2,2𝜋)
    signo de 𝐹′ + − +
    monotonía de 𝐹 → → →
    Por tanto, 𝐹 es creciente en (0,𝜋2) ∪(3𝜋2,2𝜋) y es decreciente en (𝜋2,3𝜋2).
  2. La ecuación de la recta tangente a la gráfica de 𝐹 en 𝑥 =𝜋 viene dada por 𝑦−𝐹(𝜋)=𝐹′(𝜋)(𝑥−𝜋). Por un lado, 𝐹′(𝜋)=𝑓(𝜋)=−2𝜋. Por otro lado, 𝐹(𝜋)=∫𝜋0𝑓(𝑡)𝑑𝑡=∫𝜋02𝑡cos⁡(𝑡)𝑑𝑡. En primer lugar, hallamos una primitiva de 𝑓. Resolvemos la integral por partes. 𝑢=𝑡⇒𝑢′=1,𝑣′=cos⁡(𝑡)⇒𝑣=sen⁡(𝑡). Entonces: ∫2𝑡cos⁡(𝑡)𝑑𝑡=2∫𝑡cos⁡(𝑡)𝑑𝑡=2𝑡sen⁡(𝑡)−2∫sen⁡(𝑡)𝑑𝑡=2𝑡sen⁡(𝑡)+2cos⁡(𝑡). Calculamos la integral definida. 𝐹(𝜋)=∫𝜋02𝑡cos⁡(𝑡)𝑑𝑡=2[𝑡sen⁡(𝑡)+cos⁡(𝑡)]𝜋0=−2−2=−4. Por tanto, la ecuación de la recta tangente en 𝑥 =𝜋 es 𝑦+4=−2𝜋(𝑥−𝜋)⇔𝑦=−2𝜋𝑥+2𝜋2−4.

Ejercicio 4

Calcula ∫10𝑥arctg⁡(𝑥)𝑑𝑥.

Resolución

En primer lugar, hallamos una primitiva de la función 𝑓(𝑥)=𝑥arctg⁡(𝑥).

Resolvemos la integral por partes. 𝑢=arctg⁡(𝑥)⇒𝑢′=11+𝑥2,𝑣′=𝑥⇒𝑣=𝑥22. Entonces: ∫𝑥arctg⁡(𝑥)𝑑𝑥=12𝑥2arctg⁡(𝑥)−12∫𝑥21+𝑥2𝑑𝑥.

Hacemos la división de polinomios del integrando. 𝑥21+𝑥2=1−11+𝑥2. Así que: 12𝑥2arctg⁡(𝑥)−12∫𝑥21+𝑥2𝑑𝑥=12𝑥2arctg⁡(𝑥)−12∫1𝑑𝑥+12∫11+𝑥2𝑑𝑥==12𝑥2arctg⁡(𝑥)−12𝑥+12arctg⁡(𝑥)=12(𝑥2+1)arctg⁡(𝑥)−12𝑥.

Por último, calculamos la integral definida. ∫10𝑥arctg⁡(𝑥)𝑑𝑥=12[(𝑥2+1)arctg⁡(𝑥)−𝑥]10=12(2arctg⁡(1)−1)=𝜋2−12=𝜋−24.

Ejercicio 5

Considera el sistema: ⎧{ {⎨{ {⎩2𝑥+3𝑦+𝑚𝑧=3,𝑥+𝑚𝑦−𝑧=−1,3𝑥+𝑦−3𝑧=−𝑚.

  1. Discute el sistema según los valores de 𝑚.
  2. Para 𝑚 = −2 encuentra, si es posible, 𝑦0 para que la solución del sistema sea 𝑥 =𝜆, 𝑦 =𝑦0, 𝑧 =𝜆 −37.

Resolución
  1. La matriz de coeficientes del sistema es 𝐴=⎛⎜ ⎜ ⎜⎝23𝑚1𝑚−131−3⎞⎟ ⎟ ⎟⎠. Para determinar el rango de 𝐴 según el valor de 𝑚, estudiamos su determinante. |𝐴|=∣23𝑚1𝑚−131−3∣=−6𝑚−9+𝑚−3𝑚2+9+2=−3𝑚2−5𝑚+2. Obervamos que |𝐴|=0⇔−3𝑚2−5𝑚+2=0⇔{𝑚=−2,𝑚=13. Es decir, rang⁡(𝐴) =3 si y solo si 𝑚 ≠ −2 y 𝑚 ≠13. En otro caso, rang⁡(𝐴) ≤2.
    • Si 𝑚 ≠ −2 y 𝑚 ≠13, el rango de la matriz de coeficientes es máximo. Por tanto, el sistema es compatible determinado.
    • Si 𝑚 = −2, la matrices de coeficientes es 𝐴=⎛⎜ ⎜ ⎜⎝23−21−2−131−3⎞⎟ ⎟ ⎟⎠. Observamos que ∣231−2∣=−7≠0⇒rang⁡(𝐴)=2. La matriz de coeficientes ampliada es 𝐴∗=⎛⎜ ⎜ ⎜ ⎜⎝23−231−2−1−131−32⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣2331−2−1312∣=0⇒rang⁡(𝐴∗)=2. Como rang⁡(𝐴) =rang⁡(𝐴∗) <3, el sistema es compatible indeterminado.
    • Si 𝑚 =13, la matrices de coeficientes es 𝐴=⎛⎜ ⎜ ⎜ ⎜⎝2313113−131−3⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣23113∣=−73≠0⇒rang⁡(𝐴)=2. La matriz de coeficientes ampliada es 𝐴∗=⎛⎜ ⎜ ⎜ ⎜ ⎜ ⎜⎝23133113−1−131−3−13⎞⎟ ⎟ ⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣ ∣ ∣ ∣233113−131−13∣ ∣ ∣ ∣=−569≠0⇒rang⁡(𝐴∗)=3. Como rang⁡(𝐴) ≠rang⁡(𝐴∗), el sistema es incompatible.
  2. Si 𝑚 = −2, el sistema es compatible indeterminado por el apartado anterior. Resolvemos el sistema mediante el método de Gauss. ⎛⎜ ⎜ ⎜ ⎜⎝23−231−2−1−131−32⎞⎟ ⎟ ⎟ ⎟⎠𝐹1−2𝐹2←←←←←←←←←←←→𝐹3−3𝐹2⎛⎜ ⎜ ⎜ ⎜⎝07051−2−1−10705⎞⎟ ⎟ ⎟ ⎟⎠→(07051−2−1−1). El sistema resultante es {7𝑦=5,𝑥−2𝑦−𝑧=−1. Si tomamos 𝑥 =𝜆, entonces 7𝑦=5⇔𝑦=57,𝑥−2𝑦−𝑧=−1⇔𝑧=𝑥−2𝑦+1𝑥=𝜆←←←←←←←←←→𝑦=5/7𝑧=𝜆−107+1=𝜆−37. En efecto, las soluciones del sistema son de la forma ⎧{ {⎨{ {⎩𝑥=𝜆,𝑦=57,𝑧=𝜆−37,𝜆∈ℝ.

Ejercicio 6

Dado 𝑎 ≠0, considera las matrices 𝐴=(−𝑎3𝑎1)y𝐵=⎛⎜ ⎜ ⎜⎝1−13412⎞⎟ ⎟ ⎟⎠.

  1. Determina para qué valores de 𝑎 se cumple que 𝐴−1 =14𝐴.
  2. Para 𝑎 =1 calcula, si es posible, la matriz 𝑋 tal que 𝐴𝑋 =𝐵𝑡.

Resolución
  1. Calculamos en primer lugar el determinante de la matriz 𝐴. |𝐴|=∣−𝑎3−3−𝑎∣=−4𝑎. La matriz 𝐴 tiene inversa si y solo si su determinante es no nulo. |𝐴|=0⇔−4𝑎=0⇔𝑎=0. Como la matriz 𝐴 tiene que ser invertible, necesariamente 𝑎 ≠0. Para hallar su inversa, calculamos primero su matriz adjunta. Adj⁡(𝐴)=(1−𝑎−3−𝑎). Ahora podemos calcular la inversa como 𝐴−1=1|𝐴|Adj⁡(𝐴)𝑡=−14𝑎(1−3−𝑎−𝑎)=14(−1𝑎3𝑎11). Así que 𝐴−1=14𝐴⇔14(−1𝑎3𝑎11)=14(−𝑎3𝑎1)⇔(−1𝑎3𝑎11)=(−𝑎3𝑎1)⇔⎧{ { {⎨{ { {⎩−1𝑎=−𝑎,3𝑎=3,1=𝑎,1=1.⇔𝑎=1.
  2. Si 𝑎 =1, sabemos por el apartado anterior que 𝐴 es invertible y 𝐴−1=14𝐴=14(−1311). Despejamos y resolvemos la ecuación matricial. 𝐴𝑋=𝐵𝑡⇔𝑋=𝐴−1𝐵𝑡=14(−1311)(131−142)=14(−495073).

Ejercicio 7

Considera el plano 𝜋 ≡𝑥 +𝑦 +𝑧 =0 y la recta 𝑟≡⎧{ {⎨{ {⎩𝑥=𝜆,𝑦=1−𝜆,𝑧=0.

  1. Determina la ecuación del plano perpendicular a 𝜋 que contiene a 𝑟.
  2. Calcula la distancia entre 𝑟 y 𝜋.

Resolución
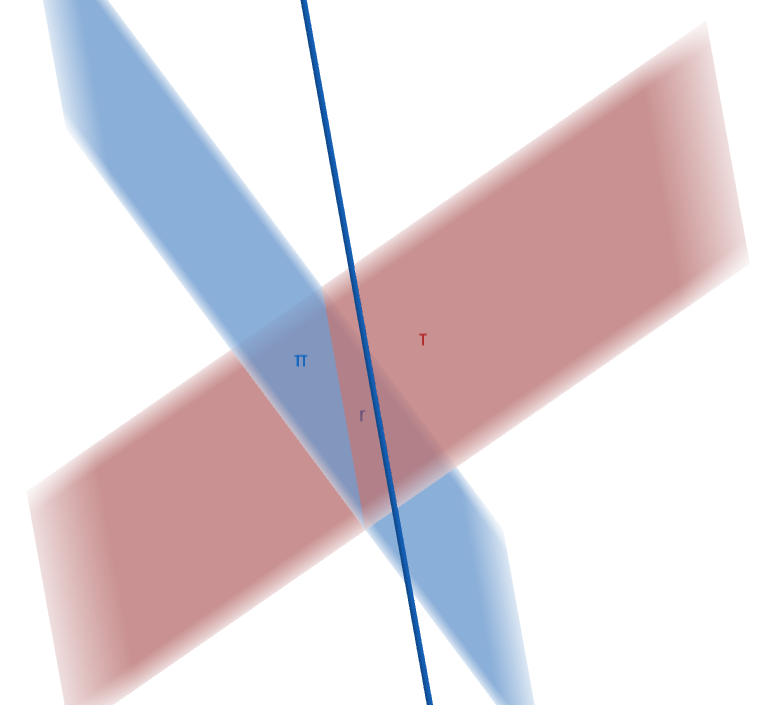
  1. Llamamos 𝜏 al plano que nos piden. Figura Como 𝜏 es perpendicular a 𝜋 y contiene a 𝑟, ⃗𝑛𝜋 =(1,1,1) y ⃗𝑑𝑟 =(1, −1,0) son dos vectores directores del plano 𝜏. Además, el punto 𝑃(0,1,0) pertenece al plano por ser un punto de 𝑟. Por tanto, las ecuaciones paramétricas del plano 𝜏 son 𝜏≡⎧{ {⎨{ {⎩𝑥=𝜆+𝜇,𝑦=1+𝜆−𝜇,𝑧=𝜆.
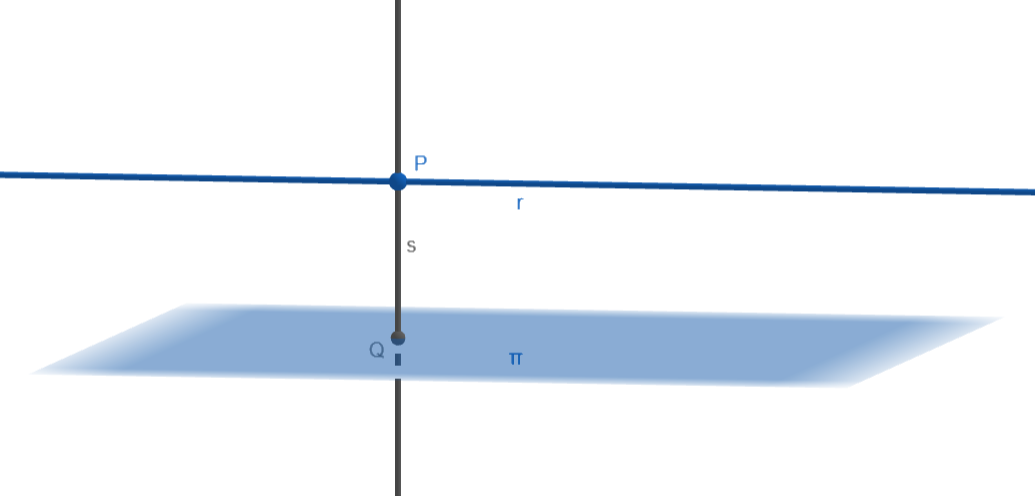
  2. Para hallar la distancia de la recta 𝑟 al plano 𝜋, podemos trazar una recta 𝑠 perpendicular a 𝜋 que pase por 𝑃. Esta recta cortará a 𝜋 en un punto 𝑄, de forma que dist⁡(𝑟,𝜋) =dist⁡(𝑃,𝑄). Figura Si 𝑠 es perpendicular a 𝜋, su vector director es ⃗𝑑𝑠 =⃗𝑛𝜋 =(1,1,1). Así que las ecuaciones de la recta 𝑠 son 𝑠≡⎧{ {⎨{ {⎩𝑥=𝜆,𝑦=1+𝜆,𝑧=𝜆. Calculamos el punto 𝑄 =𝑠 ∩𝜋. Para ello sustituimos las ecuaciones paramétricas de 𝑠 en la ecuación del plano. 𝜆+1+𝜆+𝜆=0⇔3𝜆=−1⇔𝜆=−13. Por tanto, el punto de corte es 𝑄(−13,23,−13). Por último, calculamos la distancia de 𝑟 a 𝜋 como el módulo del vector ⃗𝑃𝑄 =(−13,−13,−13). dist⁡(𝑟,𝜋)=dist⁡(𝑃,𝑄)=|⃗𝑃𝑄|=√(13)2+(13)2+(13)2=√3⋅(13)2=1√3𝑢.

Ejercicio 8

Sean los planos 𝜋1 ≡2𝑥 +𝑦 +𝑧 −3 =0, 𝜋2 ≡𝑥 +2𝑦 −𝑧 +5 =0 y la recta 𝑟≡𝑥−1=𝑦2=𝑧+15.

  1. Halla los puntos de 𝑟 que equidistan de 𝜋1 y 𝜋2.
  2. Halla el seno del ángulo que forma el plano 𝜋1 con la recta 𝑟.

Resolución
  1. En primer lugar, pasamos la recta 𝑟 a ecuaciones paramétricas. 𝑟≡⎧{ {⎨{ {⎩𝑥=1+𝜆,𝑦=2𝜆,𝑧=−1+5𝜆.
    • La distancia entre el plano 𝜋1 y un punto genérico 𝑅(1 +𝜆,2𝜆, −1 +5𝜆) de la recta 𝑟 viene dada por dist⁡(𝑅,𝜋1)=|2(1+𝜆)+2𝜆−1+5𝜆−3||⃗𝑛1|=|9𝜆−2|√22+12+12=|9𝜆−2|√6.
    • La distancia entre el plano 𝜋2 y un punto genérico 𝑅 de la recta 𝑟 viene dada por dist⁡(𝑅,𝜋2)=|1+𝜆+2⋅2𝜆−(−1+5𝜆)+5||⃗𝑛2|=7√12+22+12=7√6.
    Como queremos hallar los puntos de 𝑟 equidistantes de los planos 𝜋1 y 𝜋2, dist⁡(𝑅,𝜋1)=dist⁡(𝑅,𝜋2)⇔|9𝜆−2|√6=7√6⇔|9𝜆−2|=7⇔{9𝜆−2=7⇔𝜆=1,9𝜆−2=−7⇔𝜆=−59. Por tanto, los puntos son 𝑅1(2,2,4) y 𝑅2(49,−109,−349).
  2. El seno del ángulo 𝛼 que forman el plano 𝜋1 y la recta 𝑟 viene dado por sen⁡(𝛼)=|⃗𝑑𝑟⋅⃗𝑛1||⃗𝑑𝑟||⃗𝑛1|=9√30√6=9√180=3√20.