Icono Matemáticas de Selectividad

Buscar GitHub

📋 Reserva 3 de 2023

Ejercicio 1

De entre todos los rectángulos de diagonal 10 cm (cada una), calcula las dimensiones del que tiene mayor área.

Resolución

Llamamos 𝑥 e 𝑦 al largo y al ancho del rectángulo en centímetros, respectivamente. Como 𝑥 e 𝑦 son distancias, entonces 𝑥,𝑦 ≥0.

Como la diagonal es la hipotenusa de un triángulo rectángulo y mide 10 cm, entonces 𝑥2+𝑦2=102⇒𝑦=√100−𝑥2. Así que la función a maximizar es 𝑓(𝑥)=𝑥⋅𝑦=𝑥√100−𝑥2.

En primer lugar, calculamos la derivada de la función 𝑓. 𝑓′(𝑥)=√100−𝑥2−𝑥2√100−𝑥2. Hallamos los puntos críticos de 𝑓 igualando la derivada a cero. 𝑓′(𝑥)=0⇔√100−𝑥2−𝑥2√100−𝑥2=0⇔100−𝑥2=𝑥2⇔100=2𝑥2⇔𝑥2=50⇔𝑥=±√50. Como 𝑥 ≥0 por ser una distancia, la solución 𝑥 = −√50 no es válida para este problema.

Comprobamos que en el punto de abscisa 𝑥 =√50 se alcanza el máximo de la función.

(0,√50) (√50, +∞)
signo de 𝑓′ + −
monotonía de 𝑓 → →

Luego 𝑓 tiene un máximo en 𝑥 =√50. Por tanto, 𝑦 =√100−𝑥2 =√50.

Así que el rectángulo tiene base √50 cm y altura √50 cm, es decir, se trata de un cuadrado de lado √50 cm.

Ejercicio 2

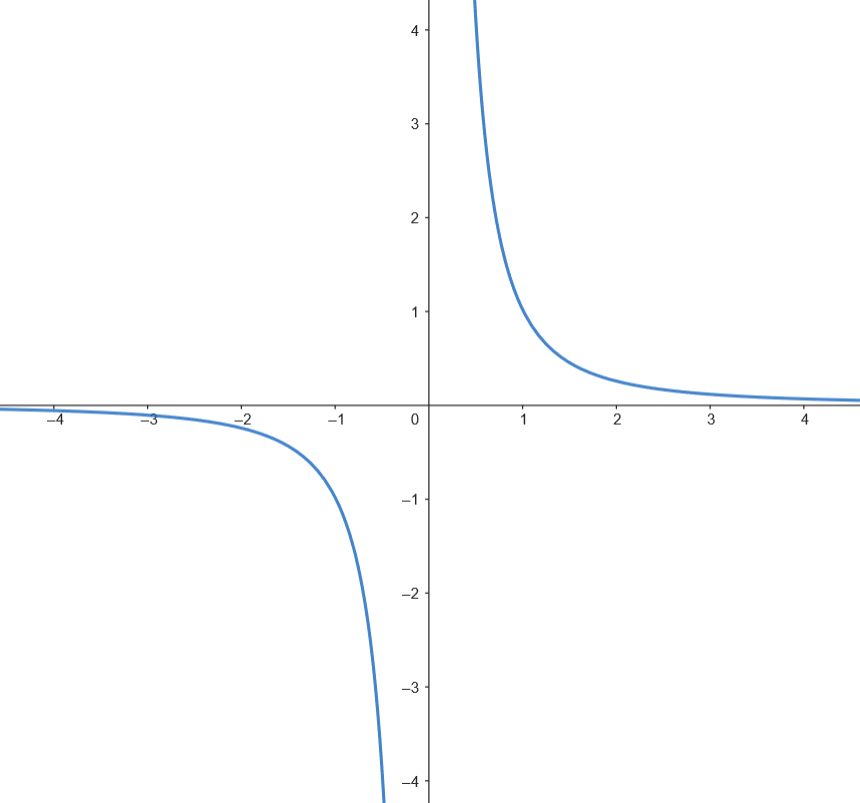
Considera la función 𝑓(𝑥)=1𝑥|𝑥|, para 𝑥 ≠0.

  1. Calcula los intervalos de concavidad y de convexidad de 𝑓, así como los puntos de inflexión de su gráfica, si existen.
  2. Estudia y calcula las asíntotas de la función. Esboza su gráfica.

Resolución
  1. En primer lugar, expresamos la función 𝑓 como función a trozos. 𝑓(𝑥)=⎧{ {⎨{ {⎩−1𝑥2,si 𝑥<0,1𝑥2,si 𝑥>0. Si 𝑥 ≠0, 𝑓 es derivable con 𝑓′(𝑥)=⎧{ {⎨{ {⎩2𝑥3,si 𝑥<0,−2𝑥3,si 𝑥>0y𝑓″(𝑥)=⎧{ { {⎨{ { {⎩−6𝑥4,si 𝑥<0,6𝑥4,si 𝑥>0. Observamos que 𝑓 no tiene puntos de inflexión, porque 𝑓″(𝑥) ≠0 para 𝑥 ≠0. Estudiamos el signo de la segunda derivada, considerando 𝑥 =0 por ser el punto de ruptura.
    ( −∞,0) (0, +∞)
    signo de 𝑓″ − +
    curvatura de 𝑓 ⌢ ⌣
    Por tanto, 𝑓 es convexa en (0, +∞) y es cóncava en ( −∞,0).
  2. Estudiamos las asíntotas.
    • El denominador se anula en 𝑥 =0. Observamos que lím𝑥→0−⁡𝑓(𝑥)=lím𝑥→0−−1𝑥2=−∞,lím𝑥→0+⁡𝑓(𝑥)=lím𝑥→0+⁡1𝑥2=+∞. Por tanto, la recta 𝑥 =0 es una asíntota vertical.
    • Veamos si tiene alguna asíntota horizontal. lím𝑥→−∞⁡𝑓(𝑥)=lím𝑥→−∞−1𝑥2=0,lím𝑥→+∞⁡𝑓(𝑥)=lím𝑥→+∞⁡1𝑥2=0. Por tanto, la recta 𝑦 =0 es una asíntota horizontal y 𝑓 no tiene ninguna asíntota oblicua.
    Representamos gráficamente la función usando la información obtenida. Figura

Ejercicio 3

Determina la función 𝑓 :(0, +∞) →ℝ, sabiendo que es dos veces derivable, su gráfica pasa por el punto (1,0), 𝑓′(𝑒) =𝑒 y 𝑓″(𝑥) =2ln⁡(𝑥) +1, para todo 𝑥 >0.

Resolución

Como 𝑓″ es la derivada de 𝑓′, entonces 𝑓′(𝑥)=∫𝑓″(𝑥)𝑑𝑥=∫(2ln⁡(𝑥)+1)𝑑𝑥=2∫ln⁡(𝑥)𝑑𝑥+∫1𝑑𝑥=2(𝑥ln⁡(𝑥)−𝑥)+𝑥+𝐶=2𝑥ln⁡(𝑥)−𝑥+𝐶. Además, 𝑓′(𝑒)=𝑒⇔2𝑒ln⁡(𝑒)−𝑒+𝐶=𝑒⇔𝐶=0. Por tanto, 𝑓′(𝑥)=2𝑥ln⁡(𝑥)−𝑥.

De igual forma, 𝑓′ es la derivada de 𝑓, así que 𝑓(𝑥)=∫𝑓′(𝑥)𝑑𝑥=∫(2𝑥ln⁡(𝑥)−𝑥)𝑑𝑥=∫2𝑥ln⁡(𝑥)𝑑𝑥−∫𝑥𝑑𝑥=∫2𝑥ln⁡(𝑥)𝑑𝑥−𝑥22. Resolvemos la integral por partes. 𝑢=ln⁡(𝑥)⇒𝑢′=1𝑥,𝑣′=2𝑥⇒𝑣=𝑥2. Entonces: 𝑓(𝑥)=∫2𝑥ln⁡(𝑥)𝑑𝑥−𝑥22=𝑥2ln⁡(𝑥)−∫𝑥𝑑𝑥−𝑥22=𝑥2ln⁡(𝑥)−𝑥2+𝐾. Si la gráfica de 𝑓 pasa por el punto (1,0), ha de verificar que 𝑓(1) =0. Por tanto, 𝑓(1)=0⇔1ln⁡(1)−1+𝐾=0⇔𝐾=1. Así que la función es 𝑓(𝑥)=𝑥2ln⁡(𝑥)−𝑥2+1.

Ejercicio 4

Considera las funciones 𝑓,𝑔 :ℝ →ℝ definidas por 𝑓(𝑥) =|𝑥2 −1| y 𝑔(𝑥) =𝑥 +5.

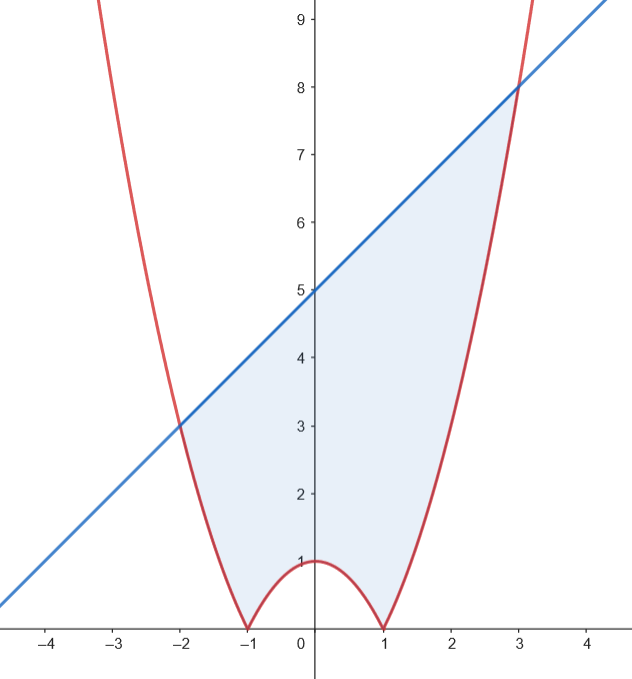
  1. Calcula los puntos de corte de las gráficas de ambas funciones y esboza el recinto que determinan.
  2. Determina el área del recinto anterior.

Resolución
  1. Calculamos los puntos de corte de las dos funciones. 𝑓(𝑥)=𝑔(𝑥)⇔|𝑥2−1|=𝑥+5⇔⎧{ {⎨{ {⎩𝑥2−1=𝑥+5⇔𝑥2−𝑥−6=0⇔{𝑥=−2,𝑥=3,𝑥2−1=−𝑥−5⇔𝑥2+𝑥+4=0. Por tanto, los puntos de corte son ( −2,3) y (3,8). Representamos el recinto determinado por ambas funciones. Figura
  2. En primer lugar, podemos expresar la función 𝑓 como función a trozos. 𝑓(𝑥)=⎧{ {⎨{ {⎩𝑥2−1,si 𝑥≤−1,−𝑥2+1,si −1<𝑥≤1,𝑥2−1,si 𝑥>1. Calculamos el área del recinto. ∫3−2(𝑔(𝑥)−𝑓(𝑥))𝑑𝑥=∫−1−2(𝑥+5−𝑥2+1)𝑑𝑥+∫1−1(𝑥+5+𝑥2−1)𝑑𝑥+∫31(𝑥+5−𝑥2+1)𝑑𝑥==∫−1−2(−𝑥2+𝑥+6)𝑑𝑥+∫1−1(𝑥2+𝑥+4)𝑑𝑥+∫31(−𝑥2+𝑥+6)𝑑𝑥==[−13𝑥3+12𝑥2+6𝑥]−1−2+[13𝑥3+12𝑥2+4𝑥]1−1+[−13𝑥3+12𝑥2+6𝑥]31==13+12−6−(83+2−12)+13+12+4−(−13+12−4)−9+92+18−(−13+12+6)=1096𝑢2.

Ejercicio 5

Sean las matrices 𝐴=⎛⎜ ⎜ ⎜⎝𝑚+11𝑚−1111𝑚−11𝑚+1⎞⎟ ⎟ ⎟⎠,𝐵=⎛⎜ ⎜ ⎜⎝042004221⎞⎟ ⎟ ⎟⎠y𝐶=⎛⎜ ⎜ ⎜⎝001010100⎞⎟ ⎟ ⎟⎠.

  1. Calcula 𝑚 para que la matriz 𝐴 tenga inversa.
  2. Para 𝑚 =0, resuelve, si es posible, la ecuación matricial 12𝐴𝑋 +𝐶4 =𝐵.

Resolución
  1. Calculamos en primer lugar el determinante de la matriz 𝐴. |𝐴|=∣𝑚+11𝑚−1111𝑚−11𝑚+1∣=(𝑚+1)2+2(𝑚−1)−(𝑚−1)2−2(𝑚+1)==𝑚2+2𝑚+1+2𝑚−2−𝑚2+2𝑚−1−2𝑚−2=4𝑚−4. La inversa de la matriz 𝐴 existe si y solo si su determinante es no nulo. |𝐴|=0⇔4𝑚−4=0⇔𝑚=1. Por tanto, la matriz 𝐴 tiene inversa si y solo si 𝑚 ≠1.
  2. Si 𝑚 =0, por el apartado anterior la matriz 𝐴 es invertible y det(𝐴) = −4. Resolvemos la ecuación matricial. 12𝐴𝑋+𝐶4=𝐵⇔12𝐴𝑋=𝐵−𝐶4⇔𝑋=2𝐴−1(𝐵−𝐶4). Para hallar la inversa de la matriz 𝐴, calculamos primero su matriz adjunta. Adj⁡(𝐴)=⎛⎜ ⎜ ⎜⎝0−22−20−22−20⎞⎟ ⎟ ⎟⎠. Ahora podemos calcular su inversa como 𝐴−1=1|𝐴|Adj⁡(𝐴)𝑡=−14⎛⎜ ⎜ ⎜⎝0−22−20−22−20⎞⎟ ⎟ ⎟⎠=12⎛⎜ ⎜ ⎜⎝01−1101−110⎞⎟ ⎟ ⎟⎠. Por otro lado, 𝐶2=⎛⎜ ⎜ ⎜⎝001010100⎞⎟ ⎟ ⎟⎠⎛⎜ ⎜ ⎜⎝001010100⎞⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜⎝100010001⎞⎟ ⎟ ⎟⎠=𝐼⇒𝐶4=𝐼. Por último, calculamos la matriz 𝑋 operando. 𝑋=2𝐴−1(𝐵−𝐶4)=⎛⎜ ⎜ ⎜⎝01−1101−110⎞⎟ ⎟ ⎟⎠⎡⎢ ⎢⎣⎛⎜ ⎜ ⎜⎝042004221⎞⎟ ⎟ ⎟⎠−⎛⎜ ⎜ ⎜⎝100010001⎞⎟ ⎟ ⎟⎠⎤⎥ ⎥⎦==⎛⎜ ⎜ ⎜⎝01−1101−110⎞⎟ ⎟ ⎟⎠⎛⎜ ⎜ ⎜⎝−1420−14220⎞⎟ ⎟ ⎟⎠=⎛⎜ ⎜ ⎜⎝−2−341621−52⎞⎟ ⎟ ⎟⎠.

Ejercicio 6

Considera las matrices 𝐴=⎛⎜ ⎜ ⎜⎝𝑥𝑦𝑧𝑦𝑥𝑥𝑧𝑧𝑦⎞⎟ ⎟ ⎟⎠,𝐵=(𝛼11)y𝐶=(111).

  1. Discute el sistema 𝐵𝐴 =𝐶, según los valores de 𝛼.
  2. Resuelve el sistema, si es posible, para 𝛼 =0 y para 𝛼 =1.

Resolución
  1. En primer lugar, escribimos la expresión 𝐵𝐴 =𝐶 en forma de sistema. 𝐵𝐴=𝐶⇔(𝛼11)⎛⎜ ⎜ ⎜⎝𝑥𝑦𝑧𝑦𝑥𝑥𝑧𝑧𝑦⎞⎟ ⎟ ⎟⎠=(111)⇔⎧{ {⎨{ {⎩𝛼𝑥+𝑦+𝑧=1,𝛼𝑦+𝑥+𝑧=1,𝛼𝑧+𝑥+𝑦=1⇔⎧{ {⎨{ {⎩𝛼𝑥+𝑦+𝑧=1,𝑥+𝛼𝑦+𝑧=1,𝑥+𝑦+𝛼𝑧=1. Luego la matriz de coeficientes del sistema es 𝐷=⎛⎜ ⎜ ⎜⎝𝛼111𝛼111𝛼⎞⎟ ⎟ ⎟⎠. Para determinar el rango de 𝐴 en función del valor de 𝛼, estudiamos su determinante. |𝐷|=∣𝛼111𝛼111𝛼∣=𝛼3+2−3𝛼=𝛼3−3𝛼+2. Observamos que |𝐷|=0⇔𝛼3−3𝛼+2=0⇔{𝛼=−2,𝛼=1. Es decir, rang⁡(𝐷) =3 si y solo si 𝛼 ≠ −2 y 𝛼 ≠1. En otro caso, rang⁡(𝐷) ≤2.
    • Si 𝛼 = −2, 𝐷=⎛⎜ ⎜ ⎜⎝−2111−2111−2⎞⎟ ⎟ ⎟⎠. Observamos que ∣1−211∣=3≠0⇒rang⁡(𝐷)=2.
    • Si 𝛼 =1, 𝐷=⎛⎜ ⎜ ⎜⎝111111111⎞⎟ ⎟ ⎟⎠⇒rang⁡(𝐷)=1.
    Por tanto,
    • Si 𝛼 ≠ −2 y 𝛼 ≠1, el rango de la matriz de coeficientes es máximo. Por el teorema de Rouché-Frobenius, el sistema es compatible determinado.
    • Si 𝛼 = −2, la matriz de coeficientes ampliada es (𝐷|𝐸)=⎛⎜ ⎜ ⎜ ⎜⎝−21111−21111−21⎞⎟ ⎟ ⎟ ⎟⎠. Observamos que ∣−2111−21111∣=9≠0⇒rang⁡(𝐷|𝐸)=3. Como los rangos no coinciden, el sistema es incompatible.
    • Si 𝛼 =1, la matriz de coeficientes ampliada es (𝐷|𝐸)=⎛⎜ ⎜ ⎜ ⎜⎝111111111111⎞⎟ ⎟ ⎟ ⎟⎠⇒rang⁡(𝐷|𝐸)=1. Como rang⁡(𝐷) =rang⁡(𝐷|𝐸) <3, el sistema es compatible indeterminado.
    • Si 𝛼 =0, el sistema es compatible determinado por el apartado anterior y tiene la forma ⎧{ {⎨{ {⎩𝑦+𝑧=1,𝑥+𝑧=1,𝑥+𝑦=1. Resolvemos el sistema mediante reducción. Si restamos las dos primeras ecuaciones, obtenemos que 𝑦−𝑥=0⇔𝑥=𝑦. Sustituyendo en la última ecuación, 𝑥+𝑦=1𝑥=𝑦←←←←←←←→2𝑥=1⇔𝑥=12⇒𝑦=12. Por último, sustituyendo en la primera ecuación, 𝑦+𝑧=1⇔𝑧=1−𝑦𝑦=1/2←←←←←←←←←→𝑧=1−12=12. Por tanto, la solución es 𝑥=𝑦=𝑧=12.
    • Si 𝛼 =1, el sistema es compatible indeterminado por el apartado anterior y tiene rango 1, así que se puede reducir a 𝑥+𝑦+𝑧=1. Si tomamos 𝑦 =𝜆 y 𝑧 =𝜇, entonces 𝑥+𝑦+𝑧=1⇔𝑥=1−𝑦−𝑧𝑦=𝜆←←←←←←←→𝑧=𝜇𝑥=1−𝜆−𝜇. Por tanto, las soluciones del sistema son de la forma ⎧{ {⎨{ {⎩𝑥=1−𝜆−𝜇,𝑦=𝜆,𝑧=𝜇,𝜆,𝜇∈ℝ.

Ejercicio 7

Determina el punto simétrico de 𝐴(2, −4, −3) con respecto al plano que contiene a los puntos 𝐵(1,1,2), 𝐶(0,13,1) y 𝐷( −3,0,3).

Resolución

En primer lugar, el plano 𝜋 determinado por los puntos 𝐵, 𝐶 y 𝐷 tiene como vectores directores ⃗𝐵𝐶=(−1,−23,−1)∥(3,2,3)y⃗𝐵𝐷=(−4,−1,1). El vector normal al plano es perpendicular a ambos, así que ⃗𝑛=(3,2,3)×(−4,−1,1)=∣⃗𝑥⃗𝑦⃗𝑧323−4−11∣=(5,−15,5)∥(1,−3,1). Como 𝐵 pertenece al plano, la ecuación de 𝜋 es 𝜋≡𝑥−1−3(𝑦−1)+𝑧−2=0⇔𝑥−3𝑦+𝑧=0.

Para hallar el punto simétrico 𝐴′ de 𝐴 con respecto a 𝜋, trazamos una recta 𝑟 perpendicular al plano que pase por el punto 𝐴. Al ser perpendicular a 𝜋, su vector director es ⃗𝑑 =⃗𝑛 =(1, −3,1). Así que la ecuación de la recta 𝑟 es 𝑟≡⎧{ {⎨{ {⎩𝑥=2+𝜆,𝑦=−4−3𝜆,𝑧=−3+𝜆. A continuación, hallamos el punto de intersección 𝑀 de la recta y el plano. Para ello sustituimos las ecuaciones paramétricas de 𝑟 en la ecuación del plano. 2+𝜆−3(−4−3𝜆)−3+𝜆=0⇔11𝜆+11=0⇔𝜆=−1. Por tanto, el punto de corte es 𝑀(1, −1, −4).

Como 𝑀 es el punto medio de 𝐴 y 𝐴′, podemos hallar 𝐴′ como el simétrico de 𝐴 respecto de 𝑀. Si llamamos 𝐴′(𝑎,𝑏,𝑐), tiene que verificarse ⎧{ { { {⎨{ { { {⎩2+𝑎2=1⇔2+𝑎=2⇔𝑎=0,−4+𝑏2=−1⇔−4+𝑏=−2⇔𝑏=2,−3+𝑐2=−4⇔−3+𝑐=−8⇔𝑐=−5. Por tanto, el punto simétrico de 𝐴 con respecto al plano 𝜋 es 𝐴′(0,2, −5).

Ejercicio 8

Dados los puntos 𝑂(0,0,0), 𝐴(2, −1,0), 𝐵(3,0,𝑥) y 𝐶( −𝑥,1, −1), los vectores ⃗𝑂𝐴, ⃗𝑂𝐵 y ⃗𝑂𝐶 determinan un paralelepípedo.

  1. Calcula los posibles valores de 𝑥 sabiendo que el volumen del paralelepípedo es 5 unidades cúbicas.
  2. Para 𝑥 =1, halla el área de la cara del paralelepípedo que contiene a los vértices 𝑂, 𝐴 y 𝐵.

Resolución

Los vectores son ⃗𝑂𝐴 =(2, −1,0), ⃗𝑂𝐵 =(3,0,𝑥) y ⃗𝑂𝐶 =( −𝑥,1, −1).

  1. El volumen del paralelepípedo formado por los vectores viene dado por el valor absoluto de su producto mixto. [⃗𝑂𝐴,⃗𝑂𝐵,⃗𝑂𝐶]=∣2−1030𝑥−𝑥1−1∣=𝑥2−2𝑥−3⇒𝑉=|𝑥2−2𝑥−3| Si el volumen es de 5 unidades cúbicas, entonces 𝑉=5⇔|𝑥2−2𝑥−3|=5⇒{𝑥2−2𝑥−3=5⇔𝑥2−2𝑥−8=0⇔𝑥=−2o𝑥=4,𝑥2−2𝑥−3=−5⇔𝑥2−2𝑥+2=0no tiene solución. Por tanto, los posibles valores son 𝑥 = −2 y 𝑥 =4.
  2. Si 𝑥 =1, entonces ⃗𝑂𝐵 =(3,0,1). Cada cara del paralelepípedo es un paralelogramo. El área del paralelogramo formado por los vectores ⃗𝑂𝐴 y ⃗𝑂𝐵 viene dado por el módulo de su producto vectorial. ⃗𝑂𝐴×⃗𝑂𝐵=∣⃗𝑥⃗𝑦⃗𝑧2−10301∣=(−1,−2,3). Por tanto, el área de la cara es |⃗𝑂𝐴×⃗𝑂𝐵|=|(−1,−2,3)|=√12+22+32=√14𝑢2.